
Piattaforma Cristoforo, la soluzione cloud sviluppata da GTER e premiata nella challenge ANAS–ESA, porta il posizionamento GNSS di precisione su smartphone e ricevitori professionali. Grazie ad algoritmi avanzati e all’elaborazione delle osservazioni satellitari nel cloud, consente di migliorare l’accuratezza della localizzazione e monitorare più dispositivi in tempo reale, con applicazioni nelle smart road e nei rilievi.
Uno smartphone sa già dove siamo, con un’approssimazione di qualche metro. Per la navigazione quotidiana basta. Per sapere su quale corsia si trova un veicolo, per aggiornare una cartografia, per seguire lo spostamento di un’opera o per attivare un servizio cooperativo tra veicolo e infrastruttura, quei metri diventano un problema.
Cristoforo è la piattaforma cloud di GTER per l’elaborazione, l’analisi e la visualizzazione di dati GNSS ad alta precisione. Il calcolo resta sul server. Chi è in campo apre una sessione, il dispositivo invia le osservazioni grezze e la posizione elaborata compare sulla mappa del telefono oppure su una dashboard web, dove si possono seguire più ricevitori insieme.
Piattaforma Cristoforo: dalla challenge ANAS–ESA al cloud
Il 19 marzo 2026, allo Smart Road Center di ANAS, è stata annunciata la vincitrice della ESA Grand Challenge «Enhanced Positioning 4 Smart Road», promossa da ANAS (Gruppo FS) insieme all’Agenzia Spaziale Europea. La vincitrice è GTER, impresa di Genova nata nel 2010 come spin-off dell’Università degli Studi di Genova. Il premio, messo in palio da Anas, è di 100.000 euro.
La sfida chiedeva di aumentare la precisione del posizionamento GNSS sullo smartphone, verso un’accuratezza submetrica, per abilitare servizi C-ITS: lo scambio di informazioni tra veicoli e tra veicoli e strada. Il percorso ha previsto sviluppo, test e validazione con gli esperti tecnici di ANAS ed ESA. ANAS ha descritto l’esito di questo lavoro come un passaggio da precisioni metriche a submetriche, combinando correzioni, fusione di sensori e algoritmi.
La soluzione premiata raccoglie le osservazioni, le elabora e le mette a disposizione di chi deve usarle: sicurezza stradale, monitoraggio degli eventi, supporto alla guida connessa. Cristoforo è la piattaforma nata da quel lavoro. Nei mesi successivi GTER l’ha portata a INTERGEO 2026 a Monaco e a BEX, a Rimini.
Perché il GPS tradizionale non è abbastanza preciso
Dal 2016, con Android 7, uno smartphone può registrare osservazioni GNSS grezze: codice, fase e Doppler, sui sistemi satellitari che il chipset riesce a seguire. È la stessa materia prima del posizionamento di precisione. L’hardware, però, è un altro strumento. L’antenna è piccola e integrata nel telefono, l’orologio interno è meno stabile, la fase si interrompe spesso e, in città, il segnale rimbalza sulle facciate o arriva schermato.
Trattare quelle misure come se venissero da un’antenna geodetica produce risultati deludenti. Servono una conversione fedele delle osservazioni, pesi legati alla qualità del segnale e un motore capace di lavorare anche quando la fase è frammentata. È un lavoro da specialisti, e va rifatto ogni volta che l’algoritmo migliora.
Cristoforo sposta questo lavoro nel cloud. Il telefono resta un sensore: legge i satelliti e spedisce le misure. Il calcolo vive sul server, dove GTER aggiorna il motore e la sessione successiva ne beneficia subito. Più dispositivi possono essere seguiti insieme, e la posizione resta consultabile anche a sessione chiusa.
C’è un secondo motivo, emerso anche negli incontri di INTERGEO. Molti servizi di alta precisione dipendono da una rete RTK. Cristoforo punta a ottenere il massimo dai dati del rover anche quando quella rete manca o non arriva. Quando la rete c’è, la piattaforma la usa. Chi già eroga correzioni può appoggiarsi a Cristoforo per valorizzare il servizio verso i propri utenti.
Algoritmi e moduli per il posizionamento di precisione
Cristoforo si può anche modularizzare. Alla sessione si agganciano i moduli che servono al livello di precisione voluto, e ognuno personalizza il proprio processing. Il motore di base resta lo stesso: cambiano i pezzi che lavorano sulle osservazioni prima di restituire la posizione.
● GREP, l’algoritmo di Gter per la mitigazione del multipath, quando il segnale rimbalza su facciate, guardrail o veicoli.
● Un modulo di machine learning, addestrato a correggere gli errori tipici dell’ambiente urbano, dove le misure arrivano schermate o riflesse.
● La sensor fusion con l’IMU del dispositivo, accelerometro e giroscopio, dentro un factor graph: la traiettoria resta continua anche nei secondi in cui i satelliti mancano.
● I map constraint, che tengono la posizione coerente con la strada o con una mappa nota, utili proprio dove la corsia conta.
● PPP, RTK, SPP, DGNSS ecc… Cristoforo accetta qualsiasi tipologia di processing
● Implementa anche il modulo per utilizzare le correzioni del servizio Galileo HAS
Si accendono solo i moduli che servono. Un rilievo in aperto può restare sul motore base. Una prova in città, o un servizio di smart road, può sommare multipath, inerziali e vincoli di mappa. Il calcolo resta in cloud: cambia la ricetta della sessione, non il gesto di chi la avvia.
Piattaforma Cristoforo: come funziona sullo smartphone
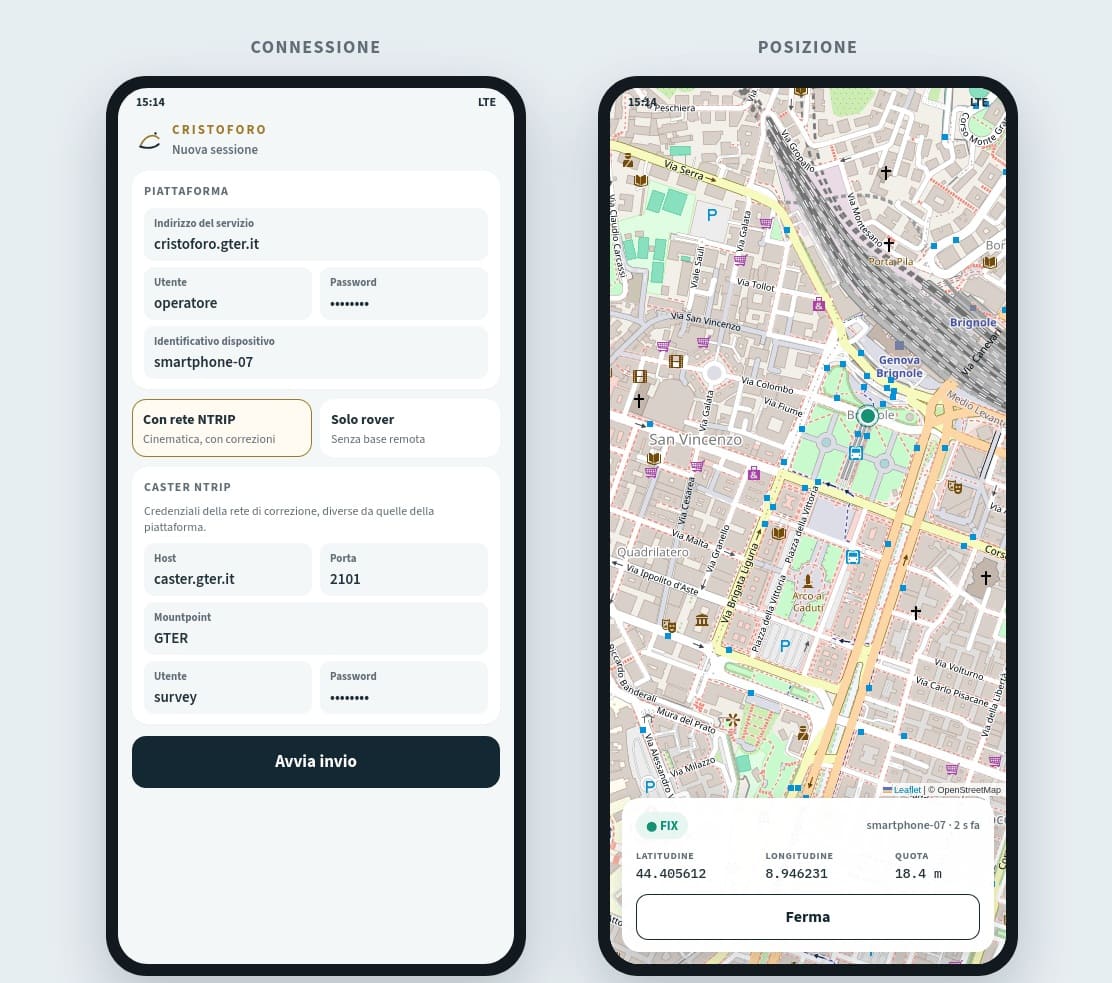
Sullo smartphone l’uso è in due schermate: connessione e posizione. Nella prima si indicano l’indirizzo del servizio, le credenziali di accesso e un identificativo del dispositivo. Quel nome è il modo in cui la sessione compare sulla mappa, ed è ciò che distingue un telefono dall’altro quando in campo ce n’è più di uno.
Poi si sceglie come calcolare la posizione.
● Con una rete di correzioni. Se è disponibile un caster NTRIP — il server che distribuisce i dati delle stazioni permanenti, di un servizio commerciale o di un mountpoint aperto — si attiva la base remota. La sessione lavora in modalità cinematica: il telefono manda le proprie osservazioni e Cristoforo aggancia il flusso di correzioni. Si compilano host, porta, nome del mountpoint e, se il caster lo richiede, utente e password. Sono le credenziali della rete di correzione, distinte da quelle con cui il telefono parla con la piattaforma.
● Con il solo rover. Se la rete non c’è, o in quel rilievo non serve, la piattaforma calcola comunque una posizione a partire dalle osservazioni del dispositivo.
Un tocco su «Avvia invio», dopo il permesso di localizzazione, apre la sessione. Il telefono continua a misurare anche con l’app in secondo piano e invia le osservazioni al servizio. Sulla schermata di posizione compaiono la mappa, latitudine, longitudine, quota e un codice di qualità della soluzione, aggiornati circa ogni tre secondi. Quel codice è l’indicatore da guardare prima di fidarsi della coordinata: dice se la soluzione è autonoma, differenziale, float o fix, lo stesso linguaggio di un controller GNSS. Finché il server non ha ancora una posizione, la schermata lo segnala e chiede di attendere il primo fix.
«Ferma» chiude la sessione. Il dispositivo risulta offline e il tracciato resta archiviato, disponibile per un controllo successivo. Lo stesso schema vale per un ricevitore professionale che invia osservazioni in formati classici. Lo smartphone è il caso per cui la challenge è nata; la piattaforma accetta anche stream da rover tradizionali.
La dashboard web per il monitoraggio dei dispositivi
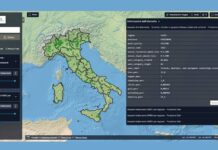
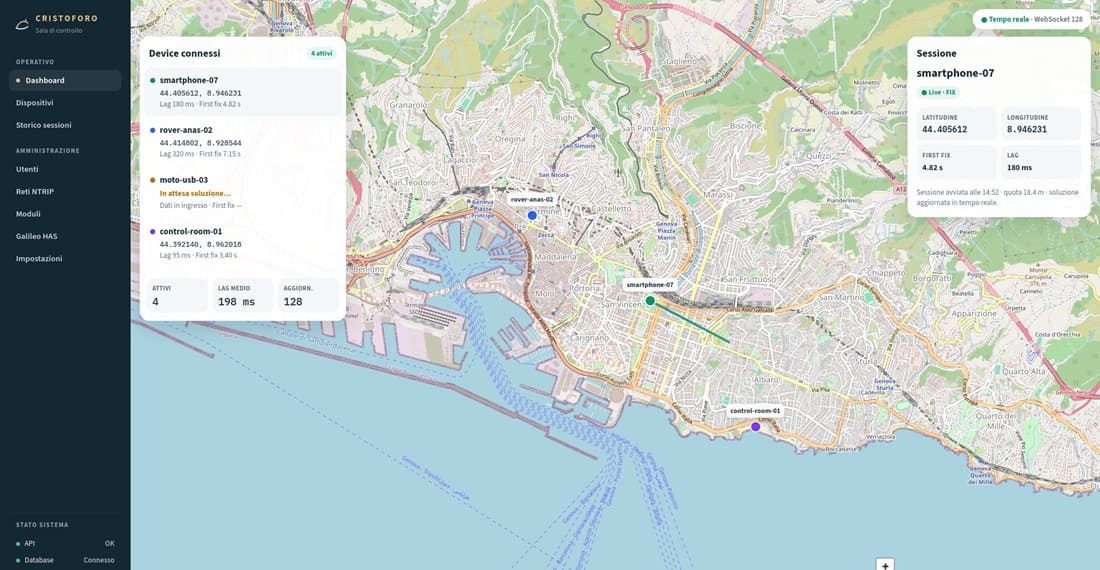
La dashboard web è lo strumento di chi coordina. Dopo l’accesso si vede l’elenco dei dispositivi attivi, ciascuno con le coordinate del momento, e una mappa aggiornata in tempo reale. Accanto a ogni dispositivo compaiono due tempi che dicono se la sessione è sana: quanto ci ha messo ad arrivare la prima posizione, e quanto ritardo c’è in quell’istante tra l’arrivo delle osservazioni e la posizione calcolata. Se i dati stanno entrando e la soluzione non è ancora uscita, la lista scrive «in attesa soluzione».
Dal dettaglio di un dispositivo si entra nella sessione. Nello storico si ritrovano le sessioni passate e si scaricano i file prodotti dall’elaborazione, per un confronto o per un’analisi successiva. Una vista di stato indica se i servizi della piattaforma sono operativi e, quando è configurato, se è attivo il collegamento al Galileo High Accuracy Service.
Le due interfacce si dividono il lavoro. In strada si avvia la sessione e si legge la propria posizione. In ufficio, o in una sala di controllo, si guardano molti dispositivi insieme e si conserva la storia.
Smart road, rilievi e applicazioni della piattaforma
Sulle smart road l’obiettivo di ANAS è operativo. Una posizione submetrica sullo smartphone abilita servizi cooperativi che con il GPS di navigazione restano ambigui: distinguere la corsia, collocare un evento sul margine, capire la prossimità a un punto dell’infrastruttura.
Lo stesso meccanismo serve anche fuori dall’auto.
● Un rilievo in cui più operatori inviano le osservazioni e leggono il risultato, con il calcolo già fatto in cloud.
● Una rete di sensori permanenti da tenere d’occhio su un’unica mappa, con lo storico delle sessioni.
● Un dispositivo con poca capacità di calcolo, come quelli del progetto GESTUS di GTER nel posizionamento per lo sport, che affida l’elaborazione alla piattaforma.
● Un gestore di servizi RTK che vuole affiancare, ai propri utenti, un’elaborazione capace di sfruttare meglio i dati del rover, con la rete quando c’è e con il solo ricevitore quando la rete manca.
Il punto comune è uno. La precisione sta nel modo in cui le osservazioni del dispositivo vengono trattate, aggiornate e rese visibili, e quel lavoro può vivere in un servizio condiviso.
Piattaforma Cristoforo: dalla tecnologia all’utilizzo sul campo
La Piattaforma Cristoforo è la faccia di quel problema rivolta a chi deve usare il risultato. Una sessione da avviare, una posizione da leggere con la sua qualità, una dashboard da cui seguire più dispositivi, con una rete di correzioni oppure con il solo rover.
GTER continua a portarla sul campo, dalle prove con ANAS ed ESA alle fiere in cui i professionisti provano i propri dati. Per chi vuole capire se fa al caso proprio, il gesto è quello di una sessione: un telefono, un identificativo, e la scelta se agganciarsi a una rete oppure partire dalle sole osservazioni del rover.
(Fonte: Gter)
Leggi anche:
- Smartwatch & Positioning: software open source, autonomia e prestazioni
- ROMA X-PAND: Galileo e realtà aumentata per i siti archeologici
- Ambiguità di fase GNSS: come raggiungere precisione centimetrica
- Motion capture outdoor con GNSS e IMU: il progetto GESTUS
- Monitoraggio strutturale ponti con GNSS: il caso Mind The Bridge
- Factor Graph Optimization nel posizionamento GNSS ad alta precisione